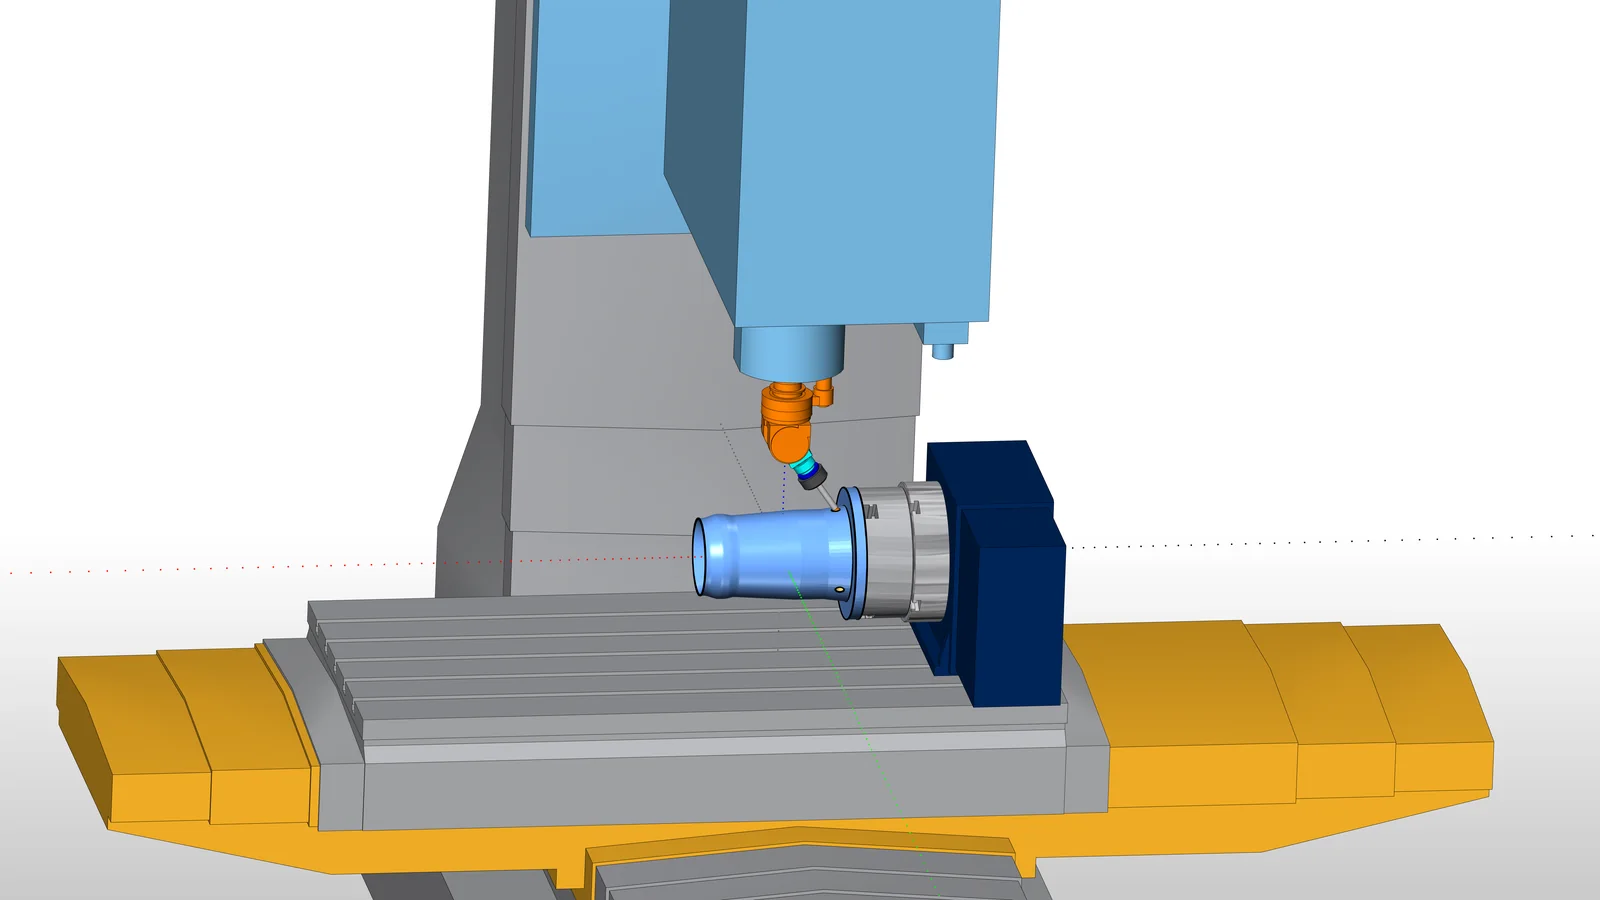
Parçanın yan yüzeyinde altı delik var. Tezgah üç eksen dik işleme merkezi. Üç seçenek: parçayı söküp yeni bir bağlamada işlemek (yeni bağlama, yeni hata), açılı bir fikstüre geçmek ya da 5 eksen almak.
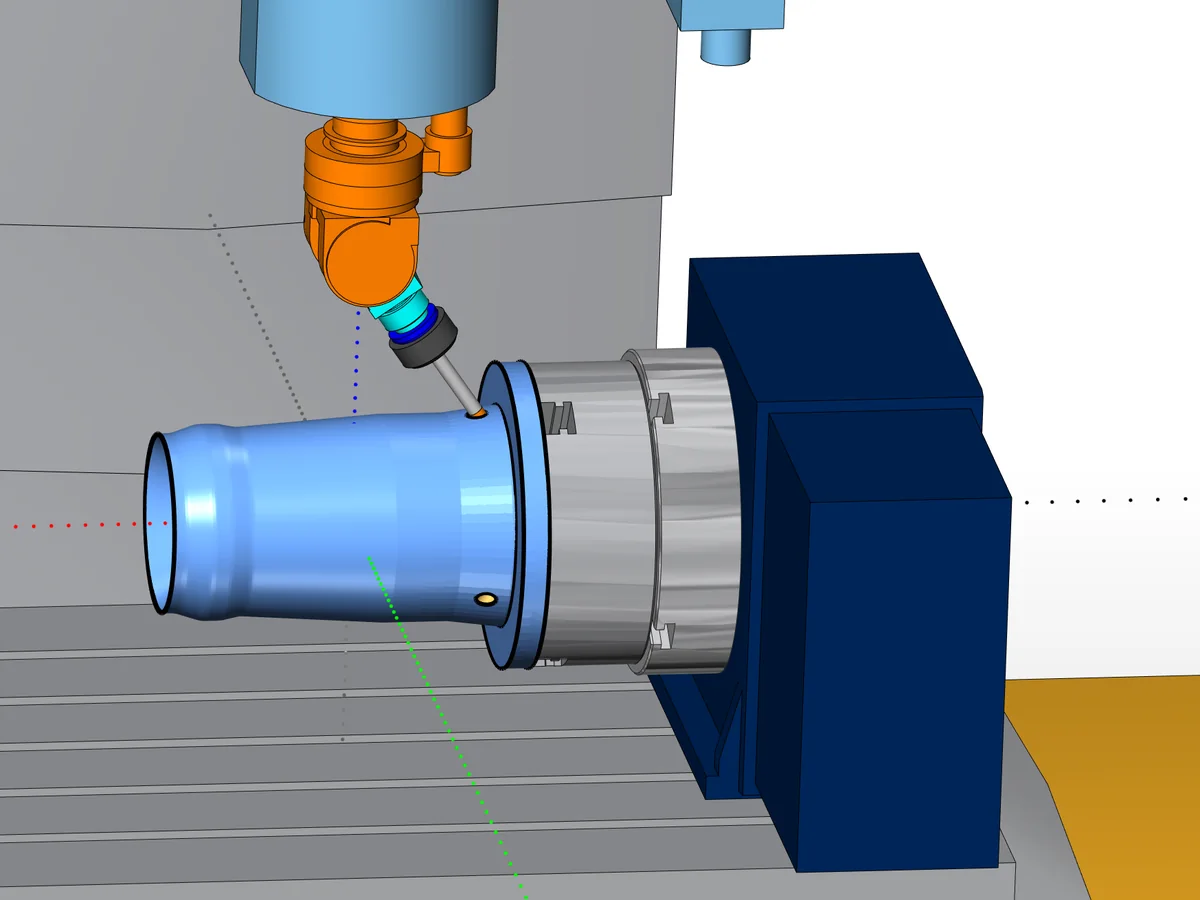
Dördüncü yol açılı kafa: mile takılan, mil hareketini 90° çeviren bir aparat. Parça yerinde kalır, mil aşağı bakmaya devam eder, takım yana bakar.
Kafanın kendisi basit. Zor olan, onu programa doğru tanıtmak. Çünkü açılı kafa mile takıldığı anda tezgahın bildiği tek şey bozulur: takım ucu artık mil ekseninin üzerinde değildir.
Takım ucu artık tek sayıyla tanımlanmıyor
Normal bir takımda takım ucu mil ekseninin üzerindedir. Tezgaha tek bir sayı söylersiniz — takım boyu — ve gerisini kontrol halleder.
Açılı kafada uç iki yönde birden kaçar:
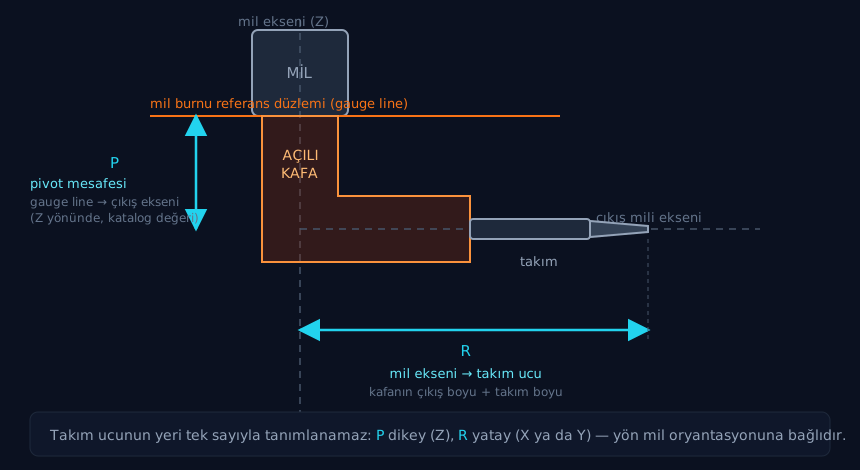
- P — pivot mesafesi: mil burnu referans düzleminden (gauge line) çıkış milinin eksenine kadar olan dikey mesafe. Kafaya özeldir, katalogda yazar ve takım değişse de değişmez.
- R — radyal mesafe: mil ekseninden takım ucuna kadar olan yatay mesafe. Kafanın çıkış boyu artı takımın kendi boyudur, yani her takımda değişir.
Buradaki ters mantık kazaların kaynağıdır: normal takımda takım değişince Z değişir, açılı kafada takım değişince radyal ofset değişir, Z sabit kalır. Alışkanlıkla Z'yi düzeltip radyali unutmak, deliği altı milimetre yanlış yere açmak demektir — ya da kafayı fikstüre sürmek.
Tezgaha nasıl tanıtılır
Pratikte iki yaygın yol var; hangisini seçtiğinizden çok, seçtiğinizde kalmanız önemli. İkisini karıştıran atölyelerde ofset iki kez sayılıyor.
1. Uzunluk telafisine P, iş sıfırına R. Takım boyu telafisine (H) gauge line'dan çıkış mili eksenine kadar olan mesafeyi yazarsınız — yani P'yi. Takımın kendi boyu ise X ya da Y ofseti olarak iş sıfırına eklenir. Tezgahta okunan koordinatlar parçanın gerçek geometrisiyle örtüşür; operatör için en okunaklı yöntem budur.
2. Radyali CAM/post işler. İş sıfırı parça üzerinde durur, kafanın radyal ofseti takım yolu koordinatlarına post processor tarafından gömülür. Tek tip iş yapan, kurulumu değişmeyen tezgahlarda pratiktir; ama koordinatlara bakıp "bu delik burada değil ki" diyen operatör için kafa karıştırıcıdır. Post'un ne eklediği yazılı olmalı.
Katalog değeri başlangıç noktasıdır, bitiş noktası değil. Kafa milde takılıyken P'yi komparatörle, R'yi takım presetter'ında ya da doğrudan parça üzerinde ölçüp doğrulayın. Bunu neden vurguluyorum, bir alt başlıkta.
Bu tezgahta RTCP yok, eğik düzlem çevrimi de yok
5 eksen tezgahlarda kontrol, takım ucunu döndürme merkezine göre kendisi hesaplar (Fanuc'ta TCP, Haas'ta TCPC, Siemens'te TRAORI) ve eğik bir düzlemi tanımlamak için hazır çevrimler vardır (Fanuc G68.2, Haas G268, Siemens CYCLE800). Hepsi aynı şeye dayanır: kontrol, makinenin kinematiğini bilir — hangi eksen nerede dönüyor, pivot noktaları nerede.
Açılı kafa takılan tipik üç eksen dik işleme merkezinde bu özellikler ya yoktur ya opsiyondur. (Bu komutların olduğu tezgahlarda işin nasıl yürüdüğünü ayrıca yazdık: eğik düzlem — CYCLE800, G68.2, PLANE SPATIAL.) Ama asıl mesele bu değil: olsa bile işinize yaramaz. Çünkü açılı kafa makinenin kinematiğinin parçası değildir; mile takılmış bir aparattır ve kontrolün ondan haberi yoktur. Kontrol hâlâ milin aşağı baktığını sanır.
Sonucu net: dönüşümü kimse sizin yerinize yapmaz. Takım yolu döndürülmüş düzlemde CAM'de hesaplanır, post processor bunu makinenin düz X/Y/Z koordinatlarına çevirir, tezgah sıradan üç eksen kodu görür. Pivot mesafesi de bu hesabın içine elle girer.
G68 ile G68.2'yi karıştırmayın. G68 koordinat sistemini XY düzleminde döndürür — iki boyutlu bir dönmedir, yan yüzeye geçmenizi sağlamaz. Eğik düzlem G68.2'dir ve beş eksen kinematiği ister. Açılı kafa probleminizi G68 çözmez.
Bunun en önemli yan etkisi güvenlik tarafındadır: hatayı yakalayacak bir mekanizma yok. Yanlış girilmiş bir pivot değeri kontrolde uyarı üretmez; çünkü kontrol doğru değerin ne olduğunu bilmiyor ki karşılaştırsın. Hata, kesicinin fikstüre girmesiyle ortaya çıkar. Ölçme ve simülasyon ısrarı buradan geliyor.
Kafa nereye bakıyor: mil oryantasyonu
Açılı kafanın gövdesi dönmemelidir; bunu bir tepki kolu ya da dayama bloğu sağlar, mil kafasına dayanır.
Takım değiştirici kafayı otomatik alıp verecekse mil her seferinde aynı açıda durmalıdır — mil oryantasyonu (çoğu kontrolde M19) bunun içindir. Oryantasyon tutarsızsa kol yuvasına oturmaz.
Programlama açısından önemli olan şu: çıkış ekseninin yönü mil oryantasyon açısıyla belirlenir. Kafa X+ yönüne mi bakıyor, Y− yönüne mi? Radyal ofseti hangi eksene yazacağınız bu cevaba bağlıdır ve bu açı programda sabitlenmelidir. Oryantasyonu değiştirip ofseti eski bırakmak, en sık görülen açılı kafa hatasıdır.
Bir de dönüş yönü var: bazı kafalarda konik dişli dönüş yönünü ters çevirir, yani M03 beklerken M04 gerekir. Kataloğunda yazar; yazmıyorsa takımı takmadan, düşük devirde gözle doğrulayın. Ters yönde dönen kesici ilk temasta gider.
Delik çevrimleri hangi düzlemde çalışacak
Üç eksen kontrolde delik çevrimleri varsayılan olarak Z ekseni boyunca çalışır (G17 düzlemi). Açılı kafada ilerleme X ya da Y yönündedir.
Kontrolünüz düzlem seçimiyle birlikte çevrim destekliyorsa (G18/G19) çevrimleri kullanabilirsiniz. Desteklemiyorsa ya da tezgah üreticisi kısıtlamışsa, CAM'in çevrimi açıp düz G01 hareketleri üretmesi en güvenli yoldur: kod uzar ama davranış öngörülebilir olur. Bu kararı post processor tarafında bir kez verip sabitleyin.
Kılavuz çekmede ek bir soru daha var: senkron (rijit) kılavuz o düzlemde çalışıyor mu ve kafanın dişli boşluğu buna uygun mu? Kataloğu okuyun; emin değilseniz kompansatörlü tutucu daha az risklidir.
Rijitlik, devir ve soğutma
- Tork ve rijitlik düşer. Hareket konik dişliden geçer; paso derinliğini ve ilerlemeyi normal bağlamadaki değerlere göre düşürün, uzun boy takımdan kaçının.
- Devir sınırı kafanındır, milin değil. Katalogdaki maksimum devir, milin maksimumunun genelde çok altındadır. Programda üst sınırı sabitleyin; operatöre "dikkat et" demek yetmez.
- Soğutma. İçten soğutmalı kafalarda basınç sınırı vardır. Bazı kafalar ilk çalıştırmada düşük devirde rodaj ister; bu, kataloğun okunmadığı için atlanan adımdır.
- Ağırlık ve boy. Kafa hem takım değiştiricinin ağırlık limitini hem Z stroke'unuzu yer. Uzun bir kafayla tablaya yaklaşamıyorsanız program kağıt üzerinde kalır.
BobCAD-CAM tarafında akış
- Parçayı gerçek konumunda modelleyin ve işlenecek yüzeyi kendi düzleminde programlayın — döndürülmüş iş düzlemi. Takım yolu bu düzlemde doğar.
- Takımı ve tutucuyu doğru tanımlayın. Kafanın gövdesini tutucu olarak tanımlamak zahmetli görünür ama çarpışmayı görmenin tek yolu budur; CAM, tanımlamadığınız gövdeyi hesaba katmaz.
- Post processor'ü RTCP yokmuş gibi kurun — çünkü yok. Çıktı düz X/Y/Z olmalı, çevrim düzlemi kararı tezgahınıza göre verilmeli, radyal ofsetin koordinata gömülüp gömülmediği yazılı olmalı.
- Makine simülasyonunda doğrulayın. Yazının başındaki görüntü MachSim'den: tezgah, kafa, fikstür ve parça birlikte. Kafanın gövdesi modellendiği için fikstüre yaklaşma mesafesi ekranda görünür.
- İlk parçada aceleye getirmeyin. Kuru çalıştırma, Z'de emniyetli ofsetle bir tur, sonra gerçek kesme.
Tezgaha inmeden önce kontrol listesi
- P (pivot mesafesi) ve R (radyal mesafe) ölçüldü mü, yazıldı mı?
- Radyal ofset nereye girdi — iş sıfırına mı, post'a mı? İkisine birden girmediğinden emin misiniz?
- Mil oryantasyon açısı programda sabit mi? Kafa hangi eksene bakıyor?
- Tepki kolu dayandı ve sıkıldı mı?
- Dönüş yönü doğru mu (M03 / M04)?
- Devir sınırı programda aşılmıyor mu?
- Delik çevrimi mi, düz hareket mi — karar verildi mi?
- Simülasyonda kafa gövdesi ve fikstür modellendi mi?
Açılı kafa mı, 5 eksen mi?
Açılı kafa, tekrar eden ve yönü belli işler için doğru araçtır: aynı yan yüzey, aynı delik takımı, küçük yatırım. Her yeni yön için ayrı kurulum ister, rijitliği düşüktür ve kurulumun doğruluğu tamamen sizin ölçünüze bağlıdır.
5 eksen tezgah bunun tersini sunar: her yöne tek bağlamada erişim, kontrolün kendi hesapladığı takım ucu telafisi, buna karşılık yüksek yatırım.
Arada bir yol daha var: 3+2 indeksleme, yani döner tabla. Parça döner, mil düz kalır, çevrimler normal çalışır ve kontrol kinematiği bilir. Yan yüzey işi sürekli hale geldiyse, açılı kafadan önce bu yolu da hesaplayın.