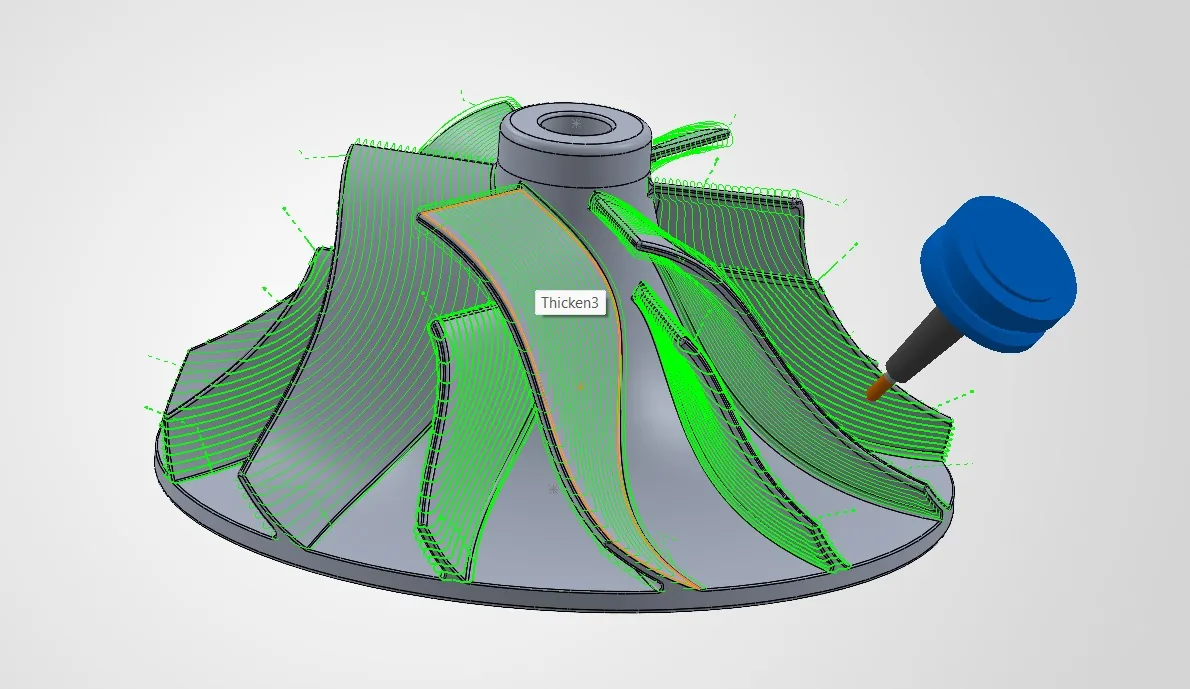
Parçanın eğik yüzeyine delik açacaksınız. 5 eksen tezgahınız var, döner eksenler o yüzeyi milin altına getirebiliyor. Geriye tek soru kalıyor: CAM ve kontrol, "artık bu düzlemde çalışıyoruz" bilgisini nasıl paylaşacak?
Bunun adı eğik iş düzlemi. Döner eksenler konumlanır, kilitlenir ve işleme üç eksende, ama döndürülmüş bir koordinat sisteminde devam eder. Atölyede kısaca 3+2 denen şey budur.
İş her kontrolde aynı, komut farklı:
| Kontrol | Eğik düzlem komutu | Takım ucu telafisi (RTCP) | İptal |
|---|---|---|---|
| Siemens 840D | CYCLE800 | TRAORI | CYCLE800 sıfır değerlerle · TRAFOOF |
| Fanuc 30i/31i | G68.2 + G53.1 | G43.4 / G43.5 | G69 |
| Mazak (Smooth, EIA) | G68.2 + G53.1 | G43.4 | G69 |
| Haas | G268 | G234 (TCPC) | G269 |
| Heidenhain TNC | PLANE SPATIAL (ve diğer PLANE biçimleri) | FUNCTION TCPM (eski: M128) | PLANE RESET |
| MillPlus IT | G7 | G141 | G7 sıfır değerlerle |
Komut adları aynı işi yapsa da birbirinin yerine geçmez; her biri kendi kontrolünün kinematik tanımına dayanır. Tezgahınızın kılavuzu asıl kaynaktır — özellikle tezgah üreticisi standart çevrimi özelleştirmişse.
Önce şunu ayırın: 3+2 mi, eş zamanlı 5 eksen mi?
İkisi aynı tezgahta yapılır ama farklı şeylerdir.
- 3+2 (indeksli): döner eksenler konuma gider ve durur. İşleme sırasında yalnız X, Y, Z hareket eder. Rijitlik yüksektir, program basittir, çevrimler (delme, kılavuz) çalışır.
- Eş zamanlı 5 eksen: döner eksenler kesme sırasında da hareket eder. Takım ucunun yerinde kalması için kontrolün RTCP hesabı yapması şarttır (TRAORI, TCPM, G43.4…).
Eğik düzlem komutları birinci iş içindir. İkincisinde de kullanılırlar ama tek başlarına yetmezler.
Siemens: CYCLE800
CYCLE800, döner eksenleri konumlandırıp koordinat sistemini yeni düzleme oturtur. Düzlemi dört ayrı yolla tarif edebilirsiniz:
- Eksen eksen (Euler ya da RPY açıları) — X, Y, Z etrafında sırayla döndürme
- Uzay açısı (solid angle)
- İzdüşüm açısı (projection angle)
- Doğrudan döner eksen açısı — "C 90°, A 30°" gibi, eksenin kendi değeriyle
Çağrı on altı argüman alır:
CYCLE800(1,"HEAD",100010,192,200.0,0,50.0,90.0,30.0,0,0,0,0,-1,,1)
Sırayla ne olduğu:
- Geri çekilme — 1 ise döndürmeden önce Z'de emniyete çekilir, 0 ise çekilmez.
- Swivel veri kaydı — makinenin kinematik tanımının adı, tırnak içinde (
"HEAD"gibi). Bu kayıt tezgah üreticisi tarafından devreye alınırken oluşturulur. - Kinematik/davranış kodu — kinematiğe ve devreye alma ayarlarına bağlıdır.
- Mod — düzlemin hangi yolla tarif edildiği (eksen sırası, uzay açısı, izdüşüm açısı ya da doğrudan eksen açısı). 5–7. Düzlem başlangıcı — mevcut iş ofsetine göre X, Y, Z. 8–10. Açılar — seçilen moda göre anlamı değişir; doğrudan eksen açısı modunda döner eksenlerin değerleri ve son olarak yeni düzlem içindeki Z dönmesi. 11–13. Kaydırma — yeni düzlem içinde X, Y, Z öteleme. 14–15. Sabit ve boş alanlar.
- Düzlem — 1 = G17, 2 = G18, 3 = G19.
Siemens'te RPY sırası şaşırtır
Roll–Pitch–Yaw kullanıyorsanız dikkat: Siemens'in varsayılan yorumu havacılıktaki alışılmış sıranın tersidir — Z ekseni roll, X ekseni yaw sayılır. Eksen sırasını arayüzden ya da açık yazımla değiştirmek mümkündür. Euler mi RPY mi kullanılacağı da bir makine parametresine bağlıdır.
Bu, CAM'den çıkan açıların tezgahta bambaşka bir yöne dönmesiyle sonuçlanan hataların klasik kaynağıdır. Post processor'ü devreye alırken boşta, takımsız bir kez doğrulayın.
Fanuc ve Mazak: G68.2
Fanuc'ta eğik düzlem iki adımdır:
G68.2 X.. Y.. Z.. I.. J.. K..    (düzlemi tanımla)
G53.1                            (takım eksenini düzleme dik çevir)
...
G69                              (iptal)
X Y Z yeni düzlemin başlangıç noktası, I J K dönme açılarıdır. G53.1 olmadan koordinat sistemi döner ama mil hâlâ eski yönde bakar — bu unutulduğunda takım parçaya yan girer.
Düzlemi tarif etmenin birden çok biçimi vardır (Euler açıları, roll-pitch-yaw, üç nokta, iki vektör, izdüşüm açıları); hangisinin kullanılacağı komuta eklenen bir parametreyle seçilir. Mazak'ın Smooth kontrollerinde EIA tarafında aynı mantık geçerlidir.
Heidenhain: PLANE SPATIAL
Heidenhain düzlemi tarif etmenin birçok yolunu ayrı ayrı adlandırır: PLANE SPATIAL (uzay açıları SPA/SPB/SPC), PLANE EULER, PLANE VECTOR, PLANE POINTS, PLANE RELATIV, PLANE AXIAL.
Bu ailenin ayırt edici yanı, komutun sonuna eklenen davranış kelimesidir:
MOVE— döner eksenleri döndür ve doğrusal eksenleri telafi etTURN— döner eksenleri döndür, telafi etmeSTAY— yalnız hesapla, hareket etme (konumlandırmayı siz yazarsınız)
SEQ+ / SEQ− ile iki olası çözümden hangisinin seçileceği belirlenir — döner eksenin artı mı eksi mi tarafa gideceğini bu belirler ve çarpışmayı çoğu zaman bu tek harf ayırır. İptal PLANE RESET ile yapılır.
Ortak tuzaklar
- Düzlem döndü, mil dönmedi. Fanuc'ta
G53.1, Heidenhain'daMOVE/TURNatlanırsa koordinat sistemi eğilir ama takım ekseni düz kalır. - İptal etmeden ilerlemek. Eğik düzlem açıkken yapılan bir referans dönüşü ya da takım değişimi beklenmedik yere gider. İşi bitince
G69/PLANE RESET/ sıfır değerliCYCLE800yazın. - Emniyet yüksekliği eski düzlemde sanmak. Eğik düzlemde Z artık eski Z değildir; geri çekilme mesafesini yeni düzleme göre düşünün. CYCLE800'ün ilk argümanı tam olarak bunun içindir.
- İki çözümün varlığını unutmak. Aynı düzleme çoğu kinematikte iki farklı eksen kombinasyonuyla ulaşılır; biri tezgah sınırına ya da parçaya çarpar.
- Açı sırası varsayımı. Euler mi RPY mi, hangi eksen önce — kontrolden kontrole ve ayara göre değişir.
CAM tarafında
Bu komutların hiçbirini elle yazmak zorunda değilsiniz; post processor'ün işi budur. CAM'de yaptığınız şey, işlemi döndürülmüş bir iş düzleminde tanımlamaktır; hangi kontrolün hangi komutu istediğini post bilir.
Pratikte şunlar önemlidir:
- Post'un doğru eğik düzlem biçimini çıkarması (Siemens'te mod seçimi, Fanuc'ta G68.2 biçimi).
- Döner eksen çözümünün tezgah sınırları içinde kalması.
- Kafa/tabla kinematiğinin makine tanımında doğru kurulmuş olması — aksi hâlde simülasyon doğru görünür, tezgah farklı davranır.
- Çevrimlerin eğik düzlemde de çalışması; delik ve kılavuz çevrimleri bu düzlemde çalıştığında kod kısalır ve okunur kalır.
BobCAD-CAM tarafında iş akışı, parçayı gerçek konumunda modelleyip işlenecek yüzeyi kendi düzleminde programlamak, ardından makine simülasyonunda döner eksenlerin gerçekten oraya ulaştığını görmektir.
Bu komutlar her tezgahta yok. Üç eksen dik işleme merkezine sonradan takılan açılı kafada ne CYCLE800 ne G68.2 devrededir; dönüşümü CAM ve post yapmak zorundadır. O durumu ayrıca yazdık: sonradan takılan açılı kafa ve pivot mesafesi.